频繁上线机器人AI模型,靠硬件起家的宇树科技画风变了
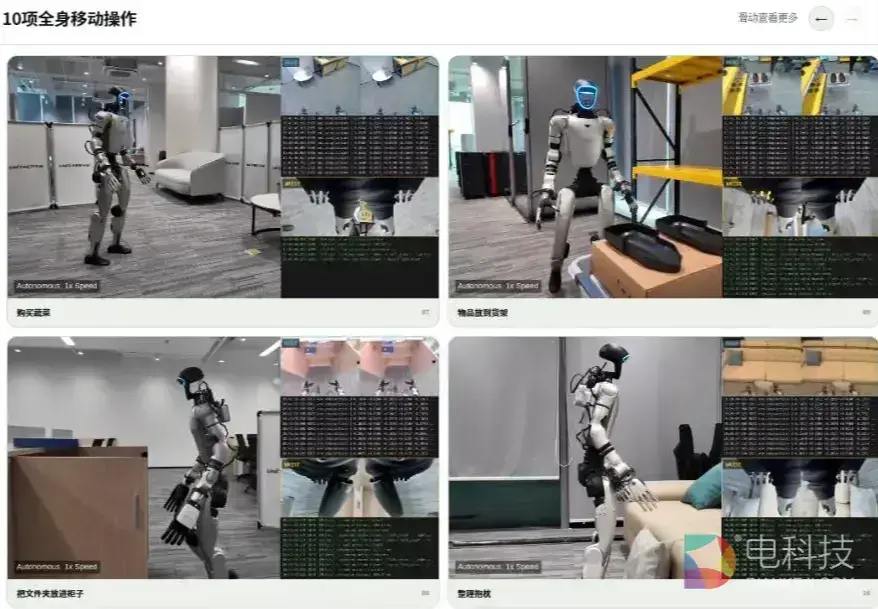
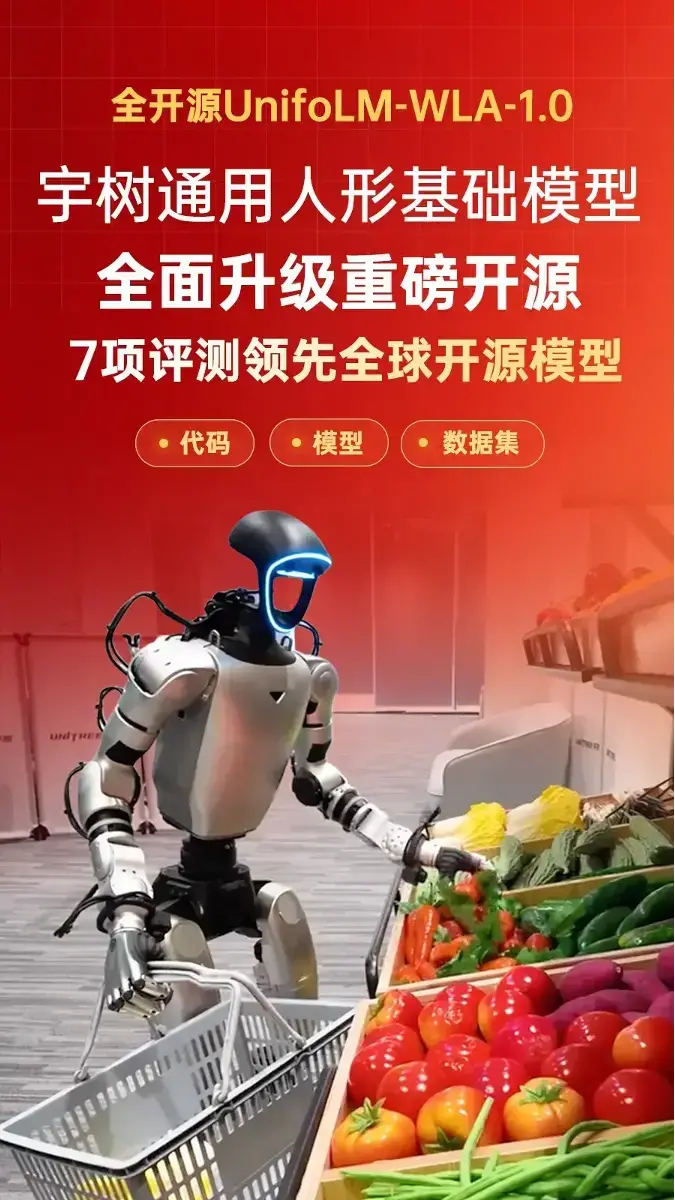
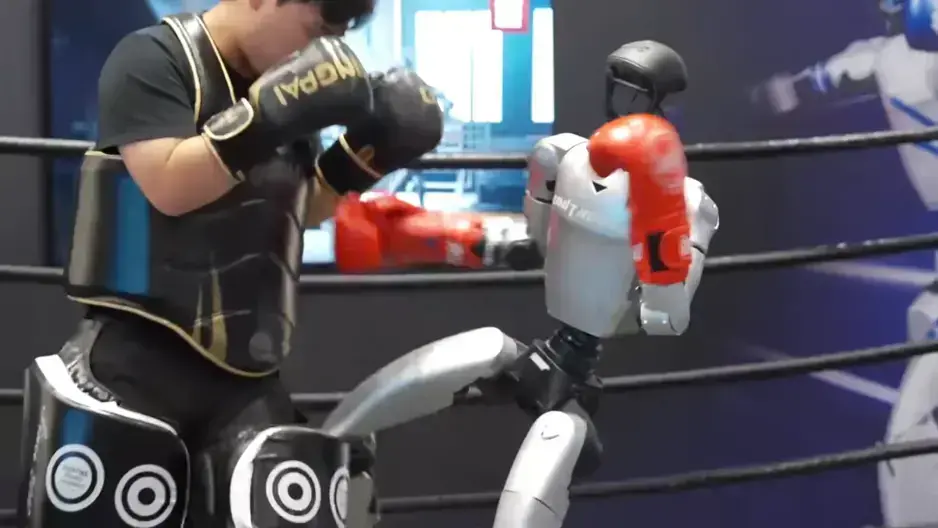
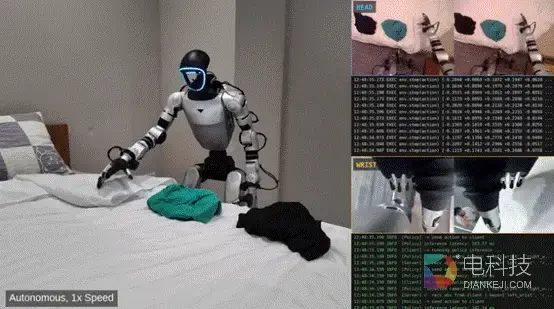
据介绍,UnifoLM-ER-Flow这款多模态模型,将具身推理、未来动态区域预测与离散动作学习三项任务结合起来,不仅能看懂眼前的空间事物,还能预判接下来的交互动作会引发什么变化,并将机器人的物理动作“翻译”为可供模型理解和学习的“动作编码”。2026年1月,宇树开源VLA模型UnifoLM-VLA-0,旨在突破传统VLM(视觉-语言模型)在物理交互中的局限,通过在机器人操作数据上的继续预训练,实现了从通用“图文理解”向具备物理常识的“具身大脑”的进化;2026年2月,宇树自研的工业级具身大模型UnifoLM-X1-0,已在自有工厂中完成试点部署测试,可自主完成关节电机装配等任务;5月,宇树发布的WVLA2.0具身大模型,融合了世界模型与视觉语言动作模型,核心优势是可长时序自主规划、支持多步物理预判、抗环境干扰和手眼操控精准;7月,宇树推出具身大模型UnifoLM-OminiA-0.3,其核心优势为仅靠单模型就能统筹家居康养场景下的多类任务,支持全模态交互理解,全程自主运行;9月7日,宇树宣布首次实现世界模型实时驱动全自主格斗,其背后依靠UnifoLM-X2-1.0模型。